STK中的光照计算模型
本文简要阐述STK中光照计算的模型。
STK中的光照计算模型
本文简要阐述STK中光照计算的模型。
在航天任务中,通常需要分析地面站、飞行器在一定时间内的光照情况,具体包括:
- 地面站处在光照区和阴影区的具体时间范围;
- 考虑地形遮挡后,地面站的光照区和阴影区的变化情况;
- 飞行器绕地飞行过程中,处于光照区和阴影区的具体时间范围;
- 地面站当地水平系下,太阳方位角、高度角的变化;
- 飞行器轨道器或本体系下,太阳方位角、高度角的变化。
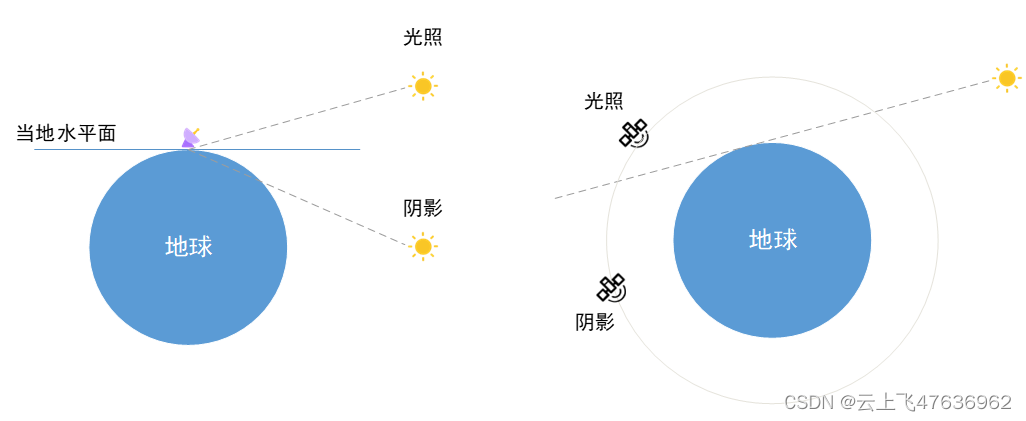
光照计算时,主要考虑的是地球对太阳的遮挡(其它天体也是类似的),见下图所示地面站和飞行器的光照示意图。
对于地面站(左图),考虑地球遮挡,当太阳在当地水平面之上时(对应的太阳的高度角大于0),即地面站为光照状态;反之则为阴影状态。
对于空间飞行器(右图),如卫星,当飞行器与太阳连线不被地球遮挡时,则飞行器为光照状态;反之则为阴影状态。
实际计算时,地球形状考虑为椭球体。
下面根据以上所涉及到的光照场景,详细讨论。
坐标系及太阳方位角、高度角
涉及到太阳位置计算时,通常涉及到太阳的方位角和高度角概念,因此首先确定好常用的坐标系和太阳方位角和高度角的定义。
地面站地平坐标系
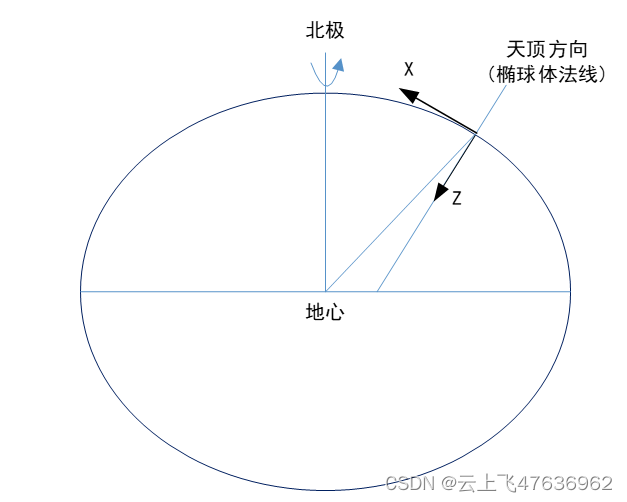
地面站观测太阳时,采用当地水平坐标系(也称北东地坐标系),简称LH坐标系(Local Horizontal),其定义如下:
- X轴指向当地北方向;
- Y轴指向当地东方向;
- Z轴指向当地天底方向。
XY平面为当地水平面,垂直于地球椭球体法线,见下图。
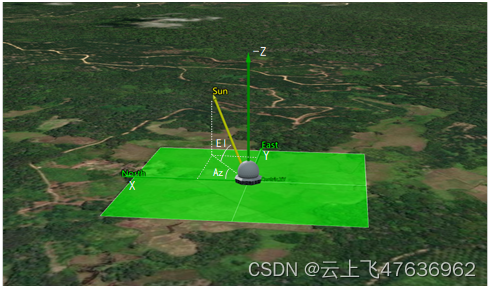
下图给出了地面站LH系下的太阳方位角和高度角。
飞行器VVLH系
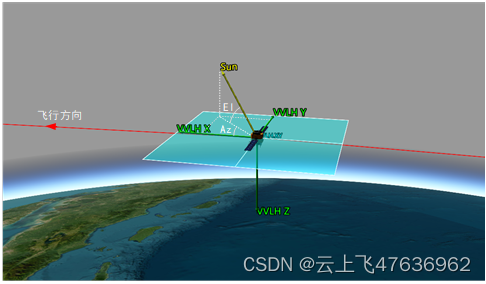
飞行器观测太阳时,通常采用轨道坐标系,简称VVLH坐标系(Vehicle Velocity, Local Horizontal),其定义如下:
- X轴约束在惯性系速度方向(由Y叉乘Z得到);
- Y轴指向轨道面负法向;
- Z轴指向地心方向。
下图为飞行器的VVLH坐标系以及太阳方向矢量的高度角和方位角示意图。
太阳方位角和高度角
在地面站地平坐标系或者飞行器VVLH坐标系中,太阳方位角(Azimuth,简称Az)和高度角(Elevation,简称El)的定义如下图。
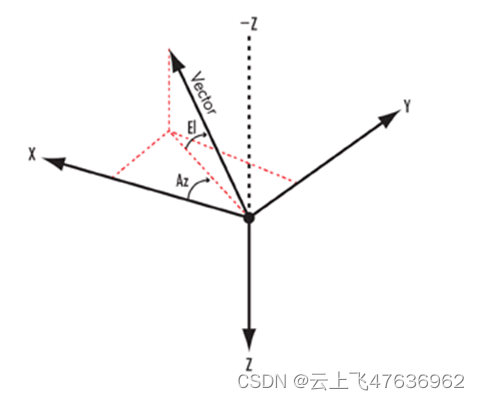
- 方位角定义为:X轴与太阳方向矢量在XY平面内的投影矢量的夹角,+X轴为零点,向+Y轴方向为正;
- 高度角定义为:太阳方向矢量与XY平面的夹角,-Z轴方向为正。
注意,对于飞行器本体坐标系(Body),则高度角以+Z轴方向为正。
根据以上定义,实际计算时,首先求得某时刻太阳(通常为视太阳)在地面站LH系或飞行器VVLH系的位置,设为\(\mathbf{R}_s\):
\(\mathbf{R}_s=\left[X_s,Y_s,Z_s\right]^T\)
则太阳方位角Az和高度角El计算如下:
光照计算模型
无论是地面站还是飞行器,在精确计算光照和阴影的时间时,必须考虑到以下因素:
- 太阳圆盘的大小,以及被遮挡的部分大小;
- 对于地面站,当地水平面附近地形遮挡的影响;
- 对于空间飞行器,考虑地球的遮挡。
同时,太阳的光照状态分为以下三种情形:
- 光照:太阳圆盘完全不被遮挡,地面站或飞行器处于完全光照状态,太阳光照强度因子为1;
- 半影:太阳圆盘部分被遮挡,地面站或飞行器处于半影状态,太阳光照强度因子为0-1之间的小数;
- 全影:太阳圆盘完全被遮挡,地面站或飞行器处于完全阴影状态,太阳光照强度因子为0。
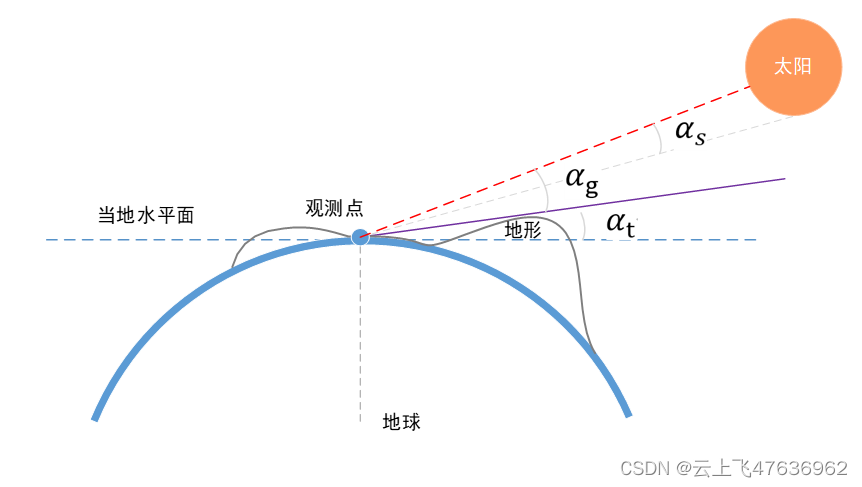
首先给出地面站的光照计算模型,见下图。
某时刻,以观测点为中心,视太阳方向的地形最大仰角为\(\alpha_t\),视太阳中心(即太阳位置)方向与地形最大仰角方向的夹角为\(\alpha_g\)(有正负,在地形之上为正,之下为负),太阳圆盘视半径为\(\alpha_s\)。
不考虑地形时(\(\alpha_t=0\)),\(\alpha_g\)即为视太阳方向与当地水平面的夹角,即太阳仰角El。
太阳圆盘视半径\(\alpha_s\)由下式给出:
上式中,\(R_o\)为太阳圆盘半径,取值为695700km,对应的视半径约为0.27°,具体数值与太阳的距离变化而稍有不同。
下图为飞行器的光照计算模型示意图。与地面站不同的是,不需要考虑地形的遮挡,转而考虑地球的遮挡。
某时刻,以观测点为中心,地心方向与地球边缘方向的夹角(称为地球视半径)为\(\alpha_t\),视太阳中心(即太阳位置)方向与地球边缘方向的夹角为\(\alpha_g\),太阳圆盘视半径为\(\alpha_s\)。观测点到地球的距离向量为\(\mathbf{R}_E\)。
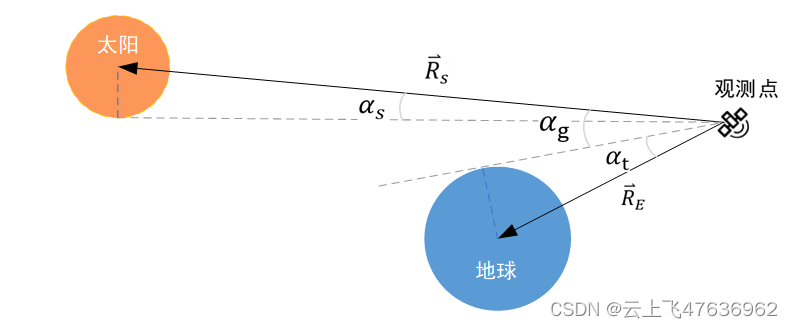
地球视半径\(\alpha_t\)可由下式给出:
上式中,\(R_e\)为地球赤道半径,常取6378.14km。
根据上述两种光照模型,太阳光照状态的判别依据如下:
评论
站内评论 · 提交后立即公开 · 无需审核
还没有评论,来写下第一条吧。