Cesium中的相机—齐次坐标与坐标变换
在前面几个章节中,我们仅仅讨论了两个坐标系之间的坐标转换矩阵,涉及到四元素、方向余弦阵、欧拉旋转等各种表现形式,但并没有涉及到两个坐标系的平移。
首先看两个坐标系之间的坐标转换矩阵:
\[
\begin{pmatrix} x_i \\ y_i \\ z_i \end{pmatrix}
=
M\cdot\begin{pmatrix} x_b \\ y_b \\ z_b \end{pmatrix}
\tag{1}
\]
\(M\)为3×3的矩阵。
如果两个坐标系之间仅仅是平移关系(原点不重合),则两坐标系的坐标关系:
\[
\begin{pmatrix} x_i \\ y_i \\ z_i \end{pmatrix}
=
\begin{pmatrix} x_b \\ y_b \\ z_b \end{pmatrix}
+
\begin{pmatrix} T_x \\ T_y \\ T_z \end{pmatrix}
\tag{2}
\]
可以看出,式(1)和式(2)的形式不同。一个是矩阵与向量相乘,一个是两个向量相加。
在WebGL中,数据处理主要依赖于GPU,而不是CPU。而正如大多数人所知道的,GPU的处理速度之快得益于它可以高效地处理矩阵乘法和卷积。因此,无论是旋转变换还是平移变换,我们应尽量表达成矩阵运算,这样才能最大的高效利用GPU的优势。
而齐次坐标的引用可以使得诸如缩放、平移的计算全部转换为矩阵计算的形式,也就是说式(1)和式(2)的形式全部统一为矩阵形式,下面具体阐述。
齐次坐标
我们使用长度为3的数组表示一个点在坐标系中的坐标分量,如:(x, y, z); 然而在表示一个向量的时候也是同样的表达方式:(x, y, z)。如果我们只看数组(x, y, z),鬼知道这是向量还是点,毕竟点与向量还是有很大区别的,点只表示位置,向量没有位置只有大小和方向。
为了区分点和向量我们给它加上一维,用长度为4的数组(x, y, z, w)来表达坐标,我们规定(x, y, z, 0)表示一个向量,(x, y, z, 1)表示一个点。这种用n+1维坐标表示n维坐标的方式称为齐次坐标。
设点P的齐次坐标为\([x,y,z,1]\)
使用齐次坐标可以将坐标的缩放、旋转、平移全部使用矩阵乘法表示:
缩放
P的位置在三个轴上分别缩放\([S_1,S_2,S_3]\):
\[
\begin{pmatrix}
S_1 & 0 & 0 & 0 \\
0 & S_2 & 0 & 0 \\
0 & 0 & S_3 & 0 \\
0 & 0 & 0 & 1
\end{pmatrix}
\cdot
\begin{pmatrix} x \\ y \\ z \\ 1 \end{pmatrix}
=
\begin{pmatrix} S_1 \cdot x \\ S_2\cdot y \\ S_3\cdot z \\ 1 \end{pmatrix}
\tag{3}
\]
平移
P的位置平移\([T_x,T_y,T_z]\):
\[
\begin{pmatrix}
1 & 0 & 0 & T_x \\
0 & 1 & 0 & T_y \\
0 & 0 & 1 & T_z \\
0 & 0 & 0 & 1
\end{pmatrix}
\cdot
\begin{pmatrix} x \\ y \\ z \\ 1 \end{pmatrix}
=
\begin{pmatrix} x+T_x \\ y+T_y \\ z+T_z \\ 1 \end{pmatrix}
\tag{4}
\]
旋转
P绕X轴旋转后的坐标:
\[
\begin{pmatrix}
1 & 0 & 0 & 0 \\
0 & \cos\theta & -\sin\theta & 0 \\
0 & \sin\theta & \cos\theta & 0 \\
0 & 0 & 0 & 1
\end{pmatrix}
\cdot
\begin{pmatrix} x \\ y \\ z \\ 1 \end{pmatrix}
=
\begin{pmatrix}
x \\
\cos\theta \cdot y-\sin\theta \cdot z \\
\sin\theta \cdot y+\cos\theta \cdot z \\
1
\end{pmatrix}
\tag{5}
\]
P绕Y轴旋转后的坐标:
\[
\begin{pmatrix}
\cos\theta & 0 & \sin\theta & 0 \\
0 & 1 & 0 & 0 \\
-\sin\theta & 0 & \cos\theta & 0 \\
0 & 0 & 0 & 1
\end{pmatrix}
\cdot
\begin{pmatrix} x \\ y \\ z \\ 1 \end{pmatrix}
=
\begin{pmatrix}
\cos\theta \cdot x+\sin\theta \cdot z \\
y \\
-\sin\theta \cdot x+\cos\theta \cdot z \\
1
\end{pmatrix}
\tag{6}
\]
P绕Z轴旋转后的坐标:
\[
\begin{pmatrix}
\cos\theta & -\sin\theta & 0 & 0 \\
\sin\theta & \cos\theta & 0 & 0 \\
0 & 0 & 1 & 0 \\
0 & 0 & 0 & 1
\end{pmatrix}
\cdot
\begin{pmatrix} x \\ y \\ z \\ 1 \end{pmatrix}
=
\begin{pmatrix}
\cos\theta \cdot x-\sin\theta \cdot y \\
\sin\theta \cdot x+\cos\theta \cdot y \\
z \\
1
\end{pmatrix}
\tag{7}
\]
平移+旋转的齐次坐标转换矩阵
使用最多的是平移和旋转,见下图。
- 坐标系\(o'-x'y'z'\)初始时与坐标系\(o-xyz\)重合;
- 接着,坐标系\(o'-x'y'z'\)由原点\(o\)平移到\(o'\)处(即坐标系\(o'-xyz\));
- 再历经旋转到达现在的\(o'-x'y'z'\)
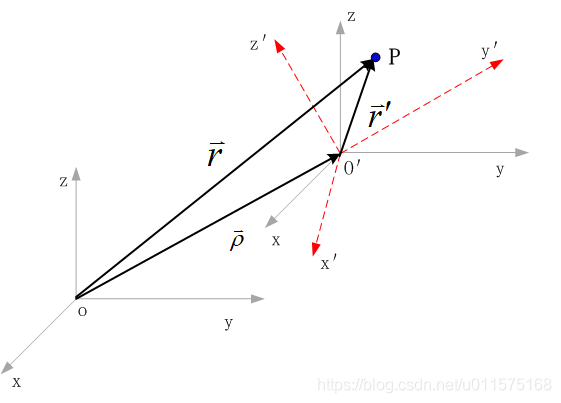 另\(oo'\)为矢量\(\vec{\rho}\),对任意一点P,令\(oP\)为矢量\(\vec{r}\),令\(o'P\)为矢量\(\vec{r}'\),则有矢量关系式:
\[
\vec{r}=\vec{\rho}+\vec{r}'
\tag{8}
\]
注意,上式为矢量关系式,如果表达为坐标关系式,则三个矢量必须表达为同一坐标系系下。
令\(oo'\)在\(o-xyz\)下的坐标为:
\[
\vec{\rho}=\begin{pmatrix} T_x \\ T_y \\ T_z \end{pmatrix}
\]
令点P在\(o-xyz\)下的坐标为:
\[
\vec{r}=\begin{pmatrix} x \\ y \\ z \end{pmatrix}
\]
令点P在\(o'-x'y'z'\)下的坐标为:
\[
\vec{r}'=\begin{pmatrix} x' \\ y' \\ z' \end{pmatrix}
\]
若定义旋转矩阵\(R\)为\(o'-x'y'z'\)到\(o-xyz\)的坐标转换矩阵,则有:
\[
\begin{pmatrix} x \\ y \\ z \end{pmatrix}
=
\begin{pmatrix} T_x \\ T_y \\ T_z \end{pmatrix}
+R\cdot \begin{pmatrix} x' \\ y' \\ z' \end{pmatrix}
\tag{9}
\]
上式写成齐次坐标为(参见式4,将坐标平移写成矩阵与齐次坐标的相乘):
\[
\begin{aligned}
\begin{pmatrix} x \\ y \\ z \\ 1 \end{pmatrix}
&=
T \cdot R\cdot \begin{pmatrix} x' \\ y' \\ z' \\ 1 \end{pmatrix} \\
&=
\begin{pmatrix}
1 & 0 & 0 & T_x \\
0 & 1 & 0 & T_y \\
0 & 0 & 1 & T_z \\
0 & 0 & 0 & 1
\end{pmatrix}
\cdot
\begin{pmatrix}
U_x & V_x & N_x & 0 \\
U_y & V_y & N_y & 0 \\
U_z & V_z & N_z & 0 \\
0 & 0 & 0 & 1
\end{pmatrix}
\cdot
\begin{pmatrix} x' \\ y' \\ z' \\ 1 \end{pmatrix} \\
&=
\begin{pmatrix}
U_x & V_x & N_x & T_x \\
U_y & V_y & N_y & T_y \\
U_z & V_z & N_z & T_z \\
0 & 0 & 0 & 1
\end{pmatrix}
\cdot
\begin{pmatrix} x' \\ y' \\ z' \\ 1 \end{pmatrix}
\end{aligned}
\tag{10}
\]
上式中,旋转矩阵\(R\)中,\(U_x,U_y,U_z\)为坐标系\(o'-x'y'z'\)的\(x'\)轴在坐标系\(o-xyz\)中的方向余弦(或者说坐标分量),\(V_x,V_y,V_z\)为坐标系\(o'-x'y'z'\)的\(y'\)轴在坐标系\(o-xyz\)中的方向余弦,\(N_x,N_y,N_z\)为坐标系\(o'-x'y'z'\)的\(z'\)轴在坐标系\(o-xyz\)中的方向余弦(或者说坐标分量),详细参考:Cesium中的相机—方向余弦阵。
因此,\(o'-x'y'z'\)到\(o-xyz\)的齐次坐标转换矩阵为::
\[
C=\begin{pmatrix}
U_x & V_x & N_x & T_x \\
U_y & V_y & N_y & T_y \\
U_z & V_z & N_z & T_z \\
0 & 0 & 0 & 1
\end{pmatrix}
\tag{11}
\]
反之,坐标系\(o-xyz\)到\(o'-x'y'z'\)坐标系的齐次坐标转换矩阵为::
\[
C^{-1}=\begin{pmatrix}
U_x & U_y & U_z & -\mathbf{U}\cdot\mathbf{T} \\
V_x & V_y & V_z & -\mathbf{V}\cdot\mathbf{T} \\
N_x & N_y & N_z & -\mathbf{N}\cdot\mathbf{T} \\
0 & 0 & 0 & 1
\end{pmatrix}
\tag{12}
\]
上面两式就是我们常用的齐次坐标转换矩阵。

评论
站内评论 · 提交后立即公开 · 无需审核
还没有评论,来写下第一条吧。