Cesium中的相机—旋转矩阵
在学习坐标旋转的时候,一不小心就会把坐标系的旋转和矢量的旋转弄错,这里给出详细的两种旋转过程: ## 两种旋转矩阵的定义 ## 下面仅以绕Z轴旋转为例,给出两种旋转的过程定义。 1. **坐标系旋转,点不变(见下左图)** - 两个坐标系$O-X_AY_AZ_A$和$O-X_BY_BZ_B$初始时重合。 - 点P在原坐标系$O-X_AY_AZ_A$中的坐标分量为$(x,y,z)$; - 若将坐标系$O-X_BY_BZ_B$绕Z轴旋转(右手旋转法则)$\theta$角度,则点P在新的坐标$O-X_BY_BZ_B$中的坐标分量为$({x}',{y}',{z}')$ - 同一个点P在两个坐标系中的坐标分量(列向量的形式)的关系可以由下面旋转矩阵的形式关联: $$\begin{bmatrix} {x}'\\{y}' \\{z}' \end{bmatrix}= \begin{bmatrix} \cos\theta &\sin\theta & 0 \\ -\sin\theta &\cos\theta & 0\\ 0 & 0 &1 \end{bmatrix} \begin{bmatrix} x \\
Cesium中的相机—旋转矩阵
在学习坐标旋转的时候,一不小心就会把坐标系的旋转和矢量的旋转弄错,这里给出详细的两种旋转过程:
两种旋转矩阵的定义
下面仅以绕Z轴旋转为例,给出两种旋转的过程定义。
- 坐标系旋转,点不变(见下左图)
- 两个坐标系\(O-X_AY_AZ_A\)和\(O-X_BY_BZ_B\)初始时重合。
- 点P在原坐标系\(O-X_AY_AZ_A\)中的坐标分量为\((x,y,z)\);
- 若将坐标系\(O-X_BY_BZ_B\)绕Z轴旋转(右手旋转法则)\(\theta\)角度,则点P在新的坐标\(O-X_BY_BZ_B\)中的坐标分量为\(({x}',{y}',{z}')\)
- 同一个点P在两个坐标系中的坐标分量(列向量的形式)的关系可以由下面旋转矩阵的形式关联: $$\begin{bmatrix} {x}'\{y}' \{z}' \end{bmatrix}= \begin{bmatrix} \cos\theta &\sin\theta & 0 \ -\sin\theta &\cos\theta & 0\ 0 & 0 &1 \end{bmatrix} \begin{bmatrix} x \y \z \end{bmatrix}$$
- 点旋转,坐标系不变
- 点P在原坐标系\(O-X_AY_AZ_A\)中的坐标分量为\((x,y,z)\);
- 若将P绕Z轴旋转(右手旋转法则)\(\theta\)角度,则新的点P'的坐标分量(仍为坐标系\(O-X_AY_AZ_A\))为\(({x}',{y}',{z}')\)
- 点P旋转前后的坐标分量(列向量的形式)的关系可以由下面旋转矩阵的形式关联:
$$\begin{bmatrix} {x}'\{y}' \{z}' \end{bmatrix}=
\begin{bmatrix}
\cos\theta &-\sin\theta & 0 \
\sin\theta &\cos\theta & 0\
0 & 0 &1
\end{bmatrix}
\begin{bmatrix} x \y \z \end{bmatrix}$$
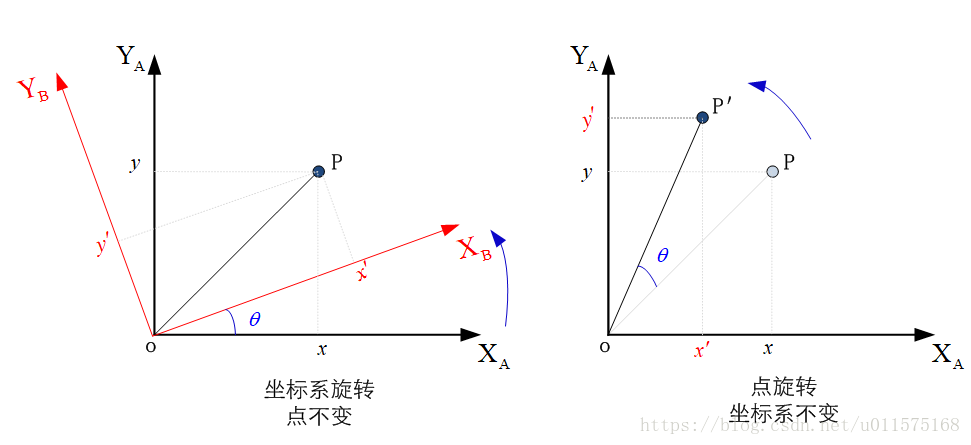
两者的关联
可以看出,两种旋转方式的旋转矩阵刚好是转置或者互逆的。在使用的时候一定要区别清楚是哪一种。
以第二种为例,即一个点的旋转前后坐标分量的关系,可以等效成下图的转换过程:
- 两个坐标系\(O-X_AY_AZ_A\)和\(O-X_BY_BZ_B\)初始时重合;
- 点P在坐标系\(O-X_BY_BZ_B\)中的坐标分量为\((x,y,z)\);
- 若将坐标系\(O-X_BY_BZ_B\)绕Z轴旋转(右手旋转法则)\(\theta\)角度,同时点P固定在坐标系\(O-X_BY_BZ_B\)中随坐标系一起旋转;
- 旋转后的点p'在坐标系\(O-X_AY_AZ_A\)中的新坐标分量为\(({x}',{y}',{z}')\)
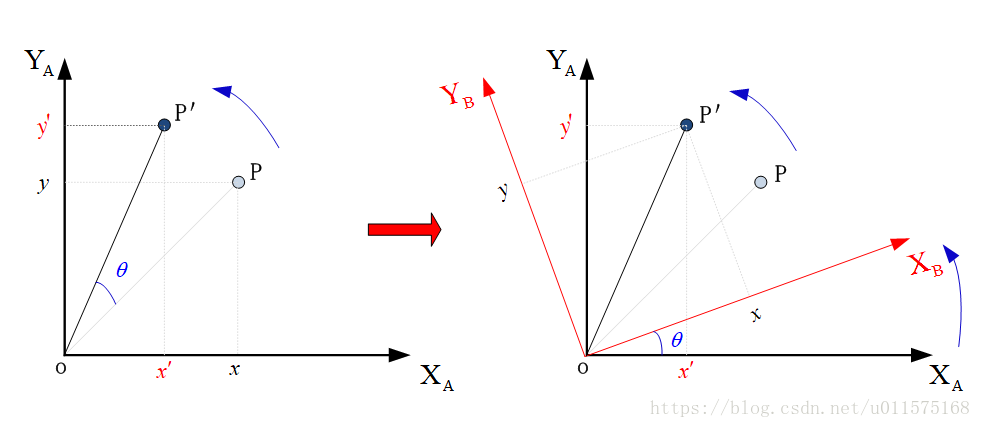 若只看点P',则其在坐标系\(O-X_BY_BZ_B\)中的坐标分量为\((x,y,z)\)(无论坐标系\(O-X_BY_BZ_B\)如何旋转),在坐标系\(O-X_AY_AZ_A\)中的坐标分量为\(({x}',{y}',{z}')\),参考上面第一种旋转转换方式,则有:
$$\begin{bmatrix} x \y \z \end{bmatrix}=
\begin{bmatrix}
\cos\theta &\sin\theta & 0 \
-\sin\theta &\cos\theta & 0\
0 & 0 &1
\end{bmatrix}
\begin{bmatrix} {x}'\{y}' \{z}' \end{bmatrix}$$
左乘旋转矩阵的逆矩阵,即可得到:
$$\begin{bmatrix} {x}'\{y}' \{z}' \end{bmatrix}=
\begin{bmatrix}
\cos\theta &-\sin\theta & 0 \
\sin\theta &\cos\theta & 0\
0 & 0 &1
\end{bmatrix}
\begin{bmatrix} x \y \z \end{bmatrix}$$
因此,本质上两种旋转是一样的!!!仅仅是表现形式不同而已!
STK Component与Cesium中旋转矩阵的区别
旋转矩阵的特点
绕X、Y、Z轴的矩阵称为旋转矩阵(也称基础旋转矩阵),它是一个正交矩阵,即有: \(MM^{-1}=MM^{T}=I\) STK Component中定义的旋转矩阵为第一种,Cesium及其他WebGL系统中的旋转矩阵为第二种! 下面给出两种旋转矩阵的完整形式。
第一种旋转矩阵(仅坐标系旋转)
绕X轴的旋转矩阵: $$M_x= \begin{bmatrix} 1 & 0 &0 \ 0 & \cos\theta &\sin\theta \ 0 & -\sin\theta &\cos\theta \ \end{bmatrix} $$ 绕Y轴的旋转矩阵: $$M_y= \begin{bmatrix} \cos\theta &0 &-\sin\theta \ 0 & 1 &0 \ \sin\theta &0 &\cos\theta \ \end{bmatrix}$$ 绕Z轴的旋转矩阵: $$M_z= \begin{bmatrix} \cos\theta &\sin\theta & 0 \ -\sin\theta &\cos\theta & 0\ 0 & 0 &1 \end{bmatrix}$$ 若令\(M\)表示旋转矩阵,则有: $$\begin{bmatrix} {x}'\{y}' \{z}' \end{bmatrix}= M\cdot\begin{bmatrix} x \y \z \end{bmatrix}$$ 其中,\(\begin{bmatrix} x,y,z\end{bmatrix}^{T}\)表示点P在原坐标系中的坐标分量,\(\begin{bmatrix} x',y',z'\end{bmatrix}^{T}\)表示点P在旋转后的坐标系中的坐标分量。
第二种旋转矩阵(点或矢量随坐标系一起旋转)
绕X轴的旋转矩阵: $$M_x= \begin{bmatrix} 1 & 0 &0 \ 0 & \cos\theta &-\sin\theta \ 0 & \sin\theta &\cos\theta \ \end{bmatrix} $$ 绕Y轴的旋转矩阵: $$M_y= \begin{bmatrix} \cos\theta &0 &\sin\theta \ 0 & 1 &0 \ -\sin\theta &0 &\cos\theta \ \end{bmatrix}$$ 绕Z轴的旋转矩阵: $$M_z= \begin{bmatrix} \cos\theta &-\sin\theta & 0 \ \sin\theta &\cos\theta & 0\ 0 & 0 &1 \end{bmatrix}$$ 同样,若令\(M\)表示旋转矩阵,则有: $$\begin{bmatrix} {x}'\{y}' \{z}' \end{bmatrix}= M\cdot\begin{bmatrix} x \y \z \end{bmatrix}$$ 其中,\(\begin{bmatrix} x,y,z\end{bmatrix}^{T}\)表示点P在旋转后坐标系中的坐标分量(始终不变),\(\begin{bmatrix} x',y',z'\end{bmatrix}^{T}\)表示点P旋转后在原坐标系中的坐标分量。
旋转矩阵与模型矩阵
在Cesium中,采用第2种的旋转矩阵!
在Cesium中的相机—WebGL基础中,我们说过,在WebGL中,缓存中存储的模型顶点的坐标就是原始坐标,通常就是模型本体坐标系下的坐标。在每一帧渲染时,需要根据模型在世界坐标系中的位置和姿态,将模型的所有顶点坐标转换为世界坐标系中的坐标,这个转换过程可用一4×4的矩阵表示,称为模型矩阵(Model Matrix)。
模型矩阵是4X4的矩阵,若仅考虑旋转(不考虑平移),则模型矩阵为3X3的矩阵,也就是旋转矩阵。
见下图,假设模型体坐标系初始与世界系重合,经过一系列的旋转后,体坐标系不再与世界系重合。
定义\(M\)为世界系到体坐标系的旋转矩阵,则模型(见下图龙飞船模型)上任意一点P的坐标\(\begin{bmatrix} x,y,z\end{bmatrix}^{T}\)在世界系中的坐标为\(\begin{bmatrix} x',y',z'\end{bmatrix}^{T}\),两者通过旋转矩阵联系:
$$\begin{bmatrix} {x}'\{y}' \{z}' \end{bmatrix}=
M\cdot\begin{bmatrix} x \y \z \end{bmatrix}$$
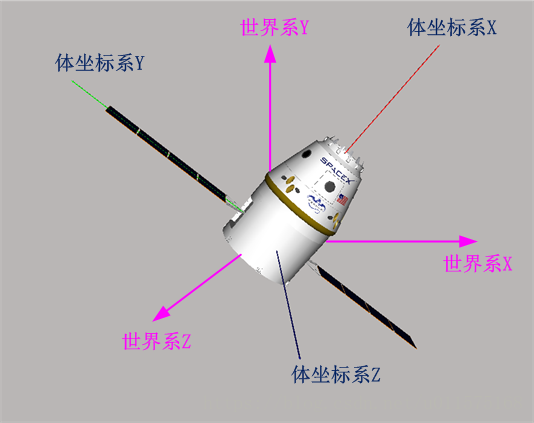 这就是Cesium中旋转矩阵的定义,它将模型本体系中的坐标转换到世界坐标系中的坐标,因此也用来表示模型矩阵。
在上面阐述模型矩阵的过程中,我们定义了\(M\)为世界系到体坐标系的旋转矩阵,实际上它可为一系列基础旋转矩阵的组合,后面再单独阐述!
评论
站内评论 · 提交后立即公开 · 无需审核
还没有评论,来写下第一条吧。