Cesium中的相机—欧拉旋转
在[Cesium中的相机—旋转矩阵](https://blog.csdn.net/u011575168/article/details/82914686)一文中,我们给出了对于绕某个轴旋转的旋转矩阵,并给出了两种旋转方式的区别。
Cesium中的相机—欧拉旋转
在Cesium中的相机—旋转矩阵一文中,我们给出了对于绕某个轴旋转的旋转矩阵,并给出了两种旋转方式的区别。
本文讨论连续旋转的旋转矩阵,仍然给出两种旋转的区别。
下图中,原始坐标系\(o-xyz\)为蓝色所示,经过三次欧拉旋转后得到最终的坐标系\(o-XYZ\)(图中红色)。
三次旋转为:
- 首先绕Z轴旋转\(\alpha\)角度,此时X轴指向N;
- 然后绕新的坐标系的X轴(N方向)旋转\(\beta\)角度,此时将原来的Z轴旋转至红色的Z轴方向;
- 最后再绕新的坐标系的Z轴(红色)旋转\(\gamma\)角度,得到最终的坐标系\(o-XYZ\)(图中红色)。
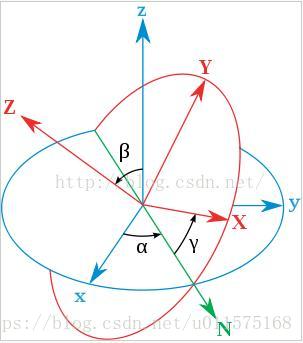 则坐标系\(o-xyz\)到坐标\(o-XYZ\)的旋转矩阵可由三次旋转矩阵相乘得到,每次旋转的角度称为欧拉角。
下面仍然分两种方式,分别给出,以便区别。
第一种旋转矩阵(仅坐标系旋转)
若以\(\begin{bmatrix} x,y,z\end{bmatrix}^{T}\)表示点P在原坐标系\(o-xyz\)中的坐标分量,\(\begin{bmatrix} x',y',z'\end{bmatrix}^{T}\)表示点P在旋转后的坐标系\(o-XYZ\)中的坐标分量,则有: $$\begin{bmatrix} {x}'\{y}' \{z}' \end{bmatrix}= M\cdot\begin{bmatrix} x \y \z \end{bmatrix}= M_z(\gamma)\cdot M_x(\beta)\cdot M_z(\alpha)\cdot\begin{bmatrix} x \y \z \end{bmatrix} (1)$$ 旋转矩阵\(M\)是将点P在原坐标系中的坐标分量转换到新坐标系中的坐标分量。
第二种旋转矩阵(点或矢量随坐标系一起旋转)
以\(\begin{bmatrix} x,y,z\end{bmatrix}^{T}\)表示点P在旋转后坐标系\(o-XYZ\)中的坐标分量(始终不变),\(\begin{bmatrix} x',y',z'\end{bmatrix}^{T}\)表示点P旋转后在原坐标系\(o-xyz\)中的坐标分量,则有: $$\begin{bmatrix} {x}'\{y}' \{z}' \end{bmatrix}= M\cdot\begin{bmatrix} x \y \z \end{bmatrix}= M_z(\alpha)\cdot M_x(\beta)\cdot M_z(\gamma)\cdot\begin{bmatrix} x \y \z \end{bmatrix} (2)$$ 点P始终随坐标系\(o-XYZ\)一起旋转,因此坐标分量始终为\(\begin{bmatrix} x,y,z\end{bmatrix}^{T}\) 旋转矩阵\(M\)是将点P在旋转后坐标系\(o-XYZ\)(也可看成体坐标系)中的坐标分量转换到旋转前的原坐标系中的坐标分量。
注意!上述两式中,基础旋转矩阵刚好互逆,即式(1)和式(2)中的\(M_z(\alpha)\)(其它类似)是不同的,刚好互为转置,详细形式参见Cesium中的相机—旋转矩阵。
Cesium中,采用第二种旋转矩阵的形式!
评论
站内评论 · 提交后立即公开 · 无需审核
还没有评论,来写下第一条吧。